Uživatelská příručka CubeMars AKSeries Module Driver
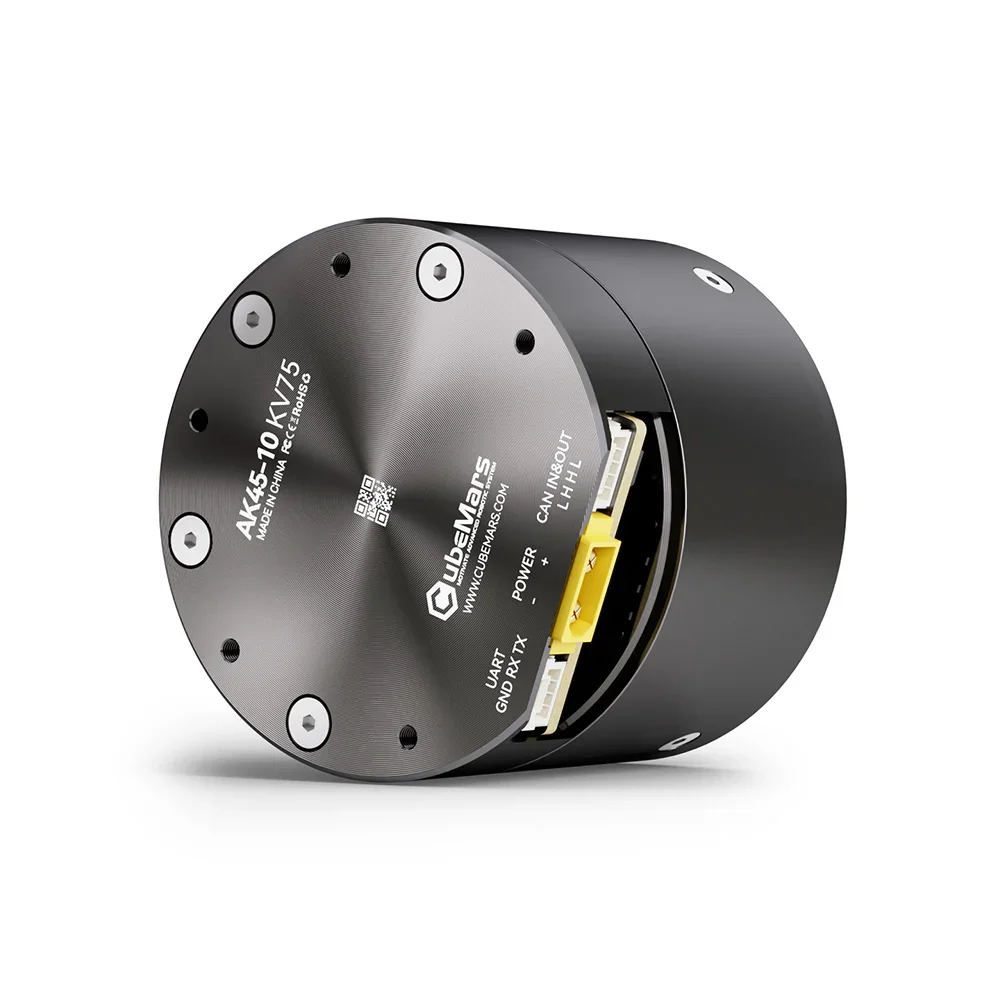
⚙️ CubeMars AK45-10 – Frameless BLDC motor s vysokým točivým momentem pro robotiku a automatizaci
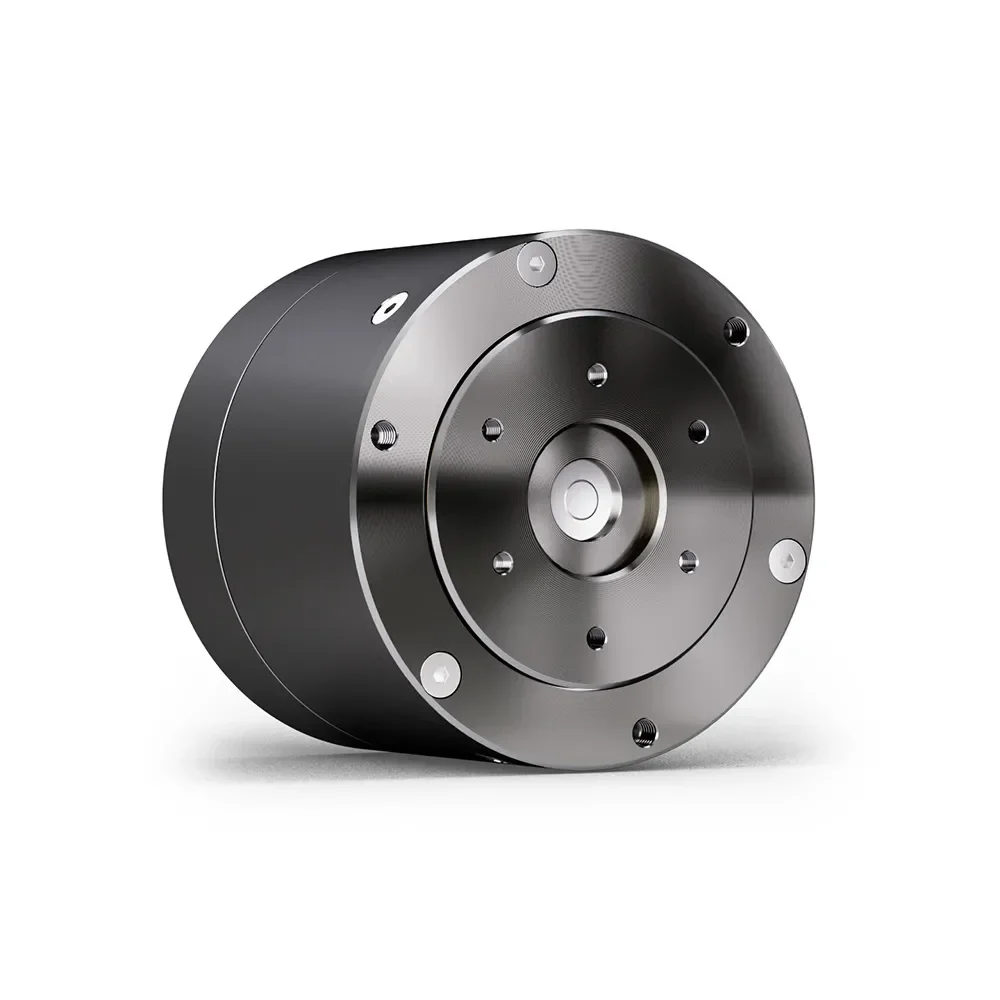
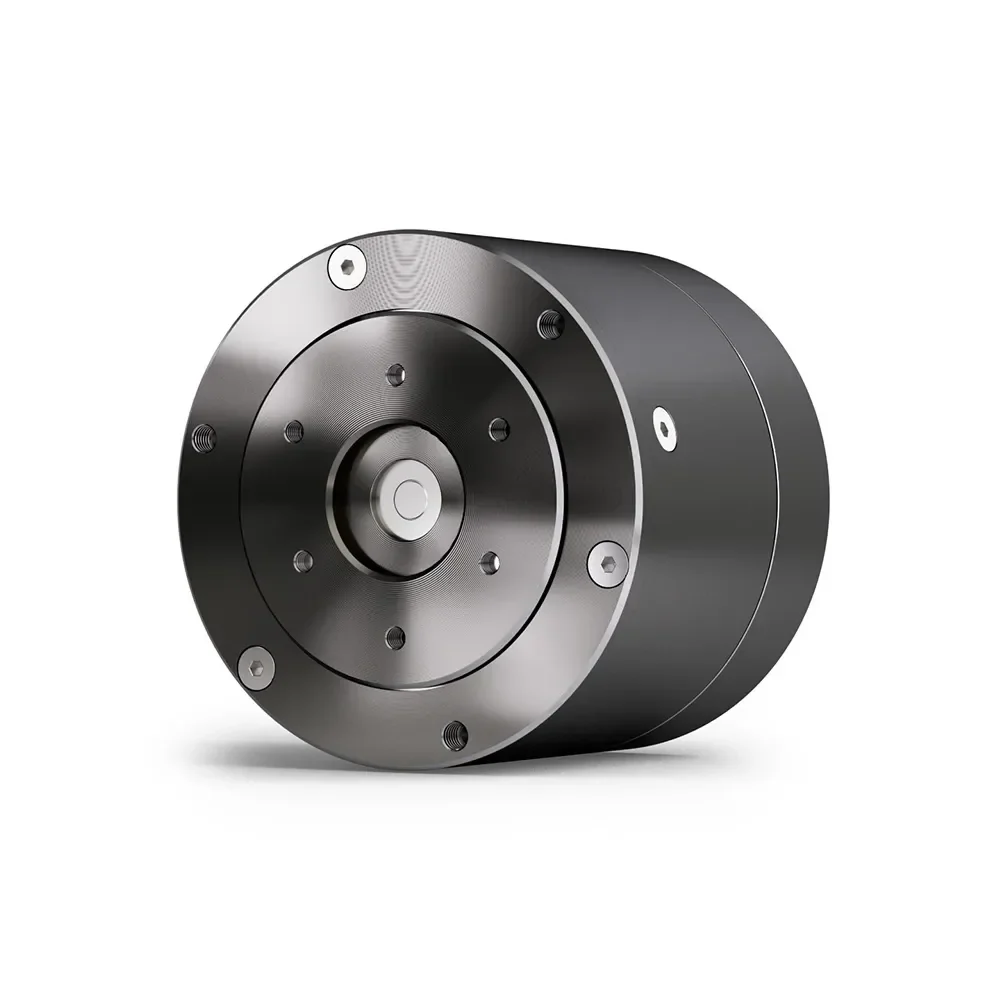
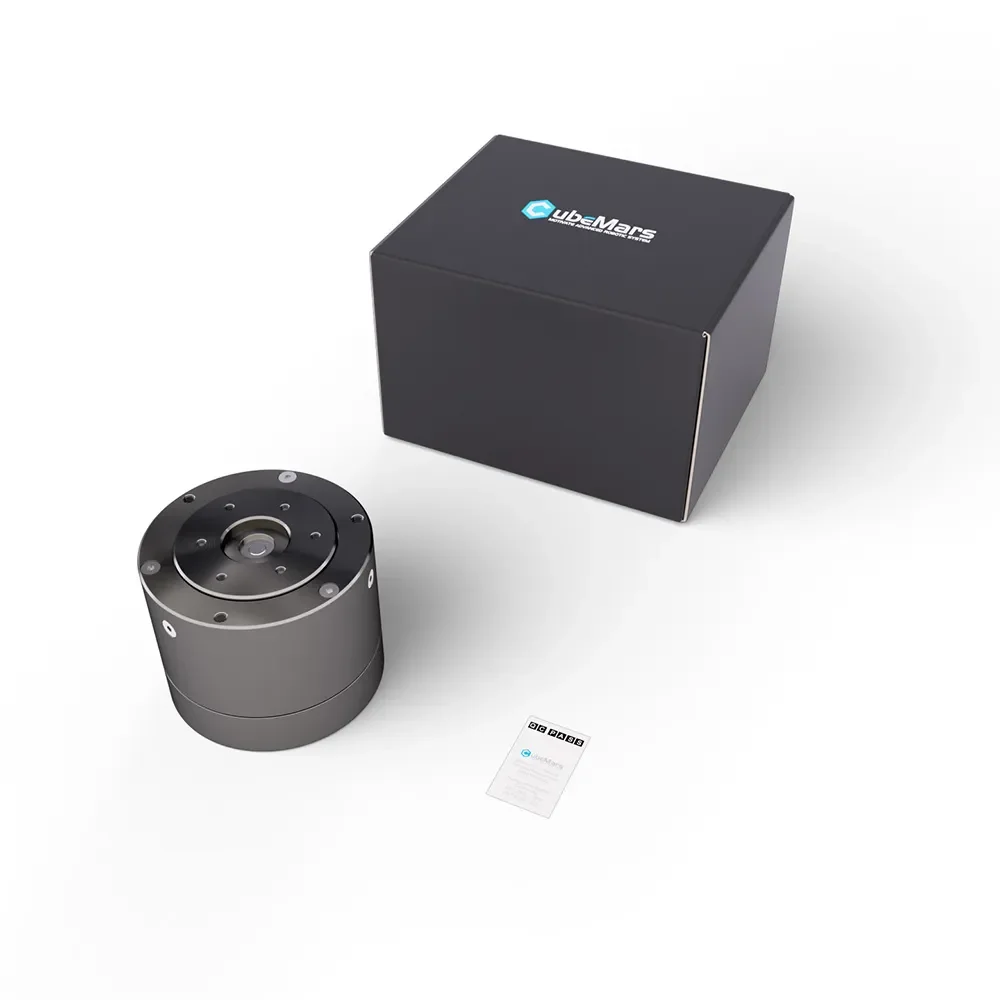
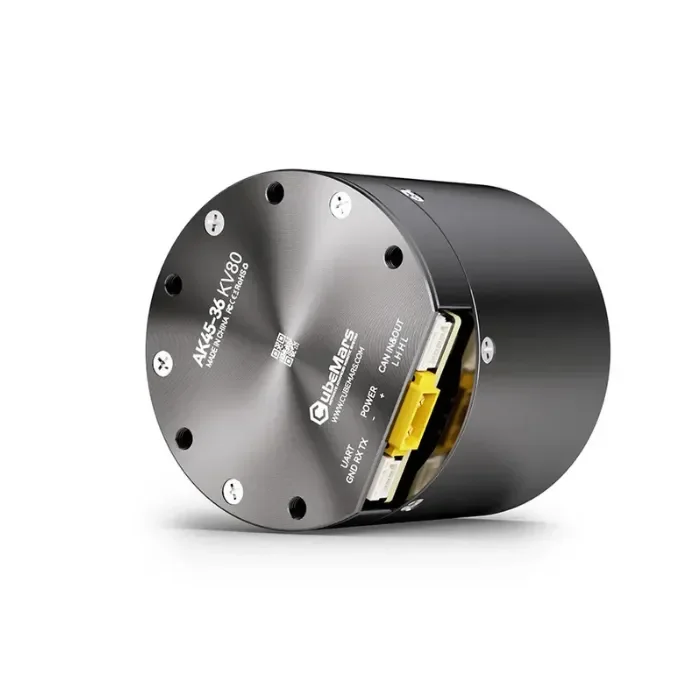
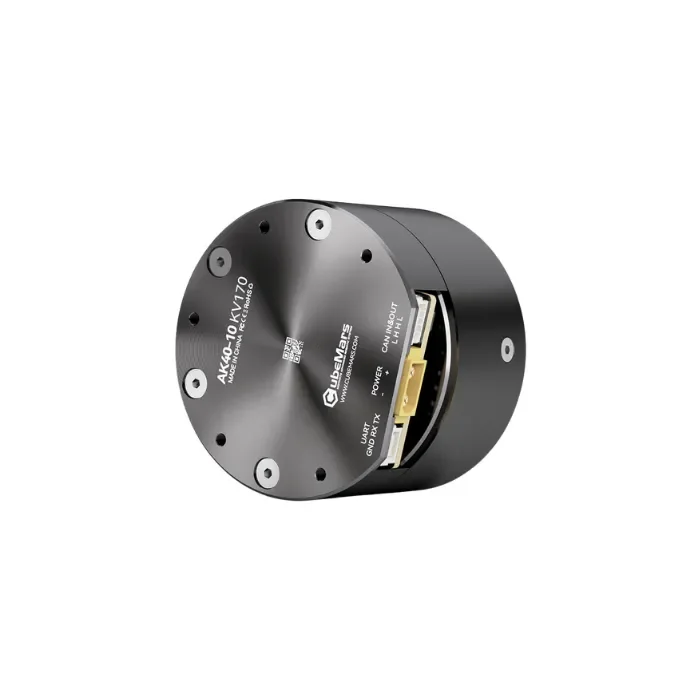
🧠 CubeMars AK45-10 je kompaktní frameless BLDC motor, který integruje bezuhlíkový DC motor s vysokým točivým momentem, 3fázovou architekturu a precizní planetový převodový systém. Navržen pro pokročilou robotiku, automatizaci a řízení pohybu, nabízí výjimečnou hustotu výkonu, tichý provoz a přesné polohování v lehkém provedení ⚡🔧.
Ideální pro roboty s nohama, exoskelety, AGV a CNC systémy, AK45-10 nastavuje nový standard v průmyslových BLDC motorech — kombinuje odolnost, všestrannost a plug-and-play integraci pro náročné prostředí.
✨ Klíčové vlastnosti
- 💪 Špičkový točivý moment 7 N·m: Poskytuje až 7 N·m špičkového točivého momentu, ideální pro robotické klouby s vysokým zatížením a průmyslové pohony.
- ⚖️ Kompaktní a lehký: Váží pouze 260 g, navržen pro omezené prostory a mobilní platformy.
- 🎛️ Flexibilní režimy řízení: Podporuje FOC servo řízení a protokoly řízení pohybu, včetně adaptivního ladění PID.
- 🔇 Tichý provoz: Optimalizovaná planetová převodovka zajišťuje plynulý a nízkohlučný chod (60 dB).
- 🎯 Vysoká přesnost: Integrovaný 14bitový magnetický enkodér umožňuje přesnost polohování 0,1°.
260 g, 7 N·m špičkový točivý moment, 26,9 N·m/kg — kompaktní pohon pro roboty s nohama, exoskelety a AGV 🤖🦾. FOC řízení, integrovaný ovladač a 14bitový magnetický enkodér pro přesný a efektivní pohyb ⚡📈.
📐 Specifikace
| Parametr | Původní štítek | Hodnota |
|---|---|---|
| Aplikace | Aplikace | Robot s nohama, Exoskeleton, AGV |
| Metoda pohonu | Způsob pohonu | FOC (řízení orientované na pole) |
| Provozní teplota | Provozní okolní teplota | -20°C ~ 50°C |
| Typ vinutí | Typ vinutí | Delta |
| Třída izolace | Úroveň izolace | Třída C |
| Izolace vysokého napětí | Izolace vysokého napětí | 500V 5mA/2s |
| Izolační odpor | Izolační odpor | 500V 10MΩ |
| Drážky | Počet drážek | 24 |
| Počet pólových párů | Počet pólových párů | 14 |
| Převodový poměr | Převodový poměr | 10:1 |
| Mezery | Mezery (obloukové minuty) | 18 |
| Hladina hluku | Hlučnost dB | 60 dB |
| Jmenovité napětí | Jmenovité napětí (V) | 24 V |
| Jmenovitý točivý moment | Jmenovitý točivý moment (Nm) | 2,5 Nm |
| Jmenovitá rychlost | Jmenovité otáčky (ot./min) | 40 ot./min |
| Jmenovitý proud | Jmenovitý proud (ADC) | 2 A |
| Hmotnost | Hmotnost (g) | 260 g |
| Maximální točivý moment | Maximální točivý moment (Nm) | 7 Nm |
| Volnoběžné otáčky | Volnoběžné otáčky (ot./min) | 180 ot./min |
| Konstanta KV | KV (ot./V) | 75 ot./min/V |
| Konstanta KT | KT (Nm/A) | 0,127 Nm/A |
| Konstanta KE | KE (V/krpm) | 13,33 V/krpm |
| Odolnost | Odpor fáze k fázi | 2,2 Ω |
| Induktance | Induktance fáze k fázi | 1330 μH |
| Moment setrvačnosti rotoru | Moment setrvačnosti rotoru | 89 g·cm² |
| Konstanta motoru | Konstanta motoru | 0,0858 Nm/√W |
| Hustota točivého momentu | Maximální hustota točivého momentu | 26,9 Nm/kg |
| Typ enkodéru | Typ vnitřního smyčkového enkodéru | Magnetické |
| Rozlišení enkodéru | Rozlišení vnitřního kroužku enkodéru | 14 bitů |
| Konektory | CAN/UART/napájení | A1257WR-S-3P / XT30PW-M |
🚀 Aplikace
- 🤖 Robotika – přesné řízení pohybu pro humanoidní klouby a mobilní platformy
- 🏭 Průmyslová automatizace – vysoce účinný BLDC motor pro kompaktní pohony
- 🛠️ CNC stroje – plynulé, přesné polohování s planetovým převodovým motorem
- 🦾 Exoskeletony & AGV – lehké, vysoce točivé pohonné moduly
📚 Doporučené články
- 🔍 Objevování síly BLDC motorů
- <strong
Recenze
Zatím zde nejsou žádné recenze.