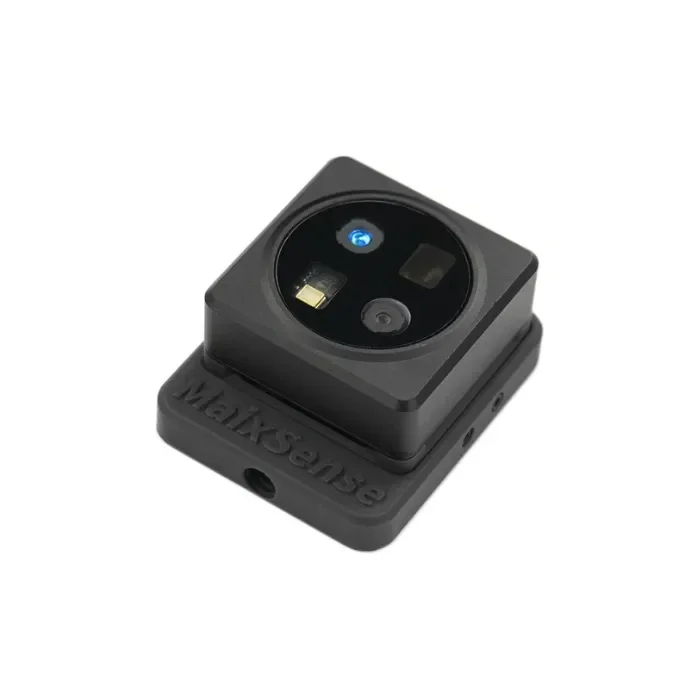
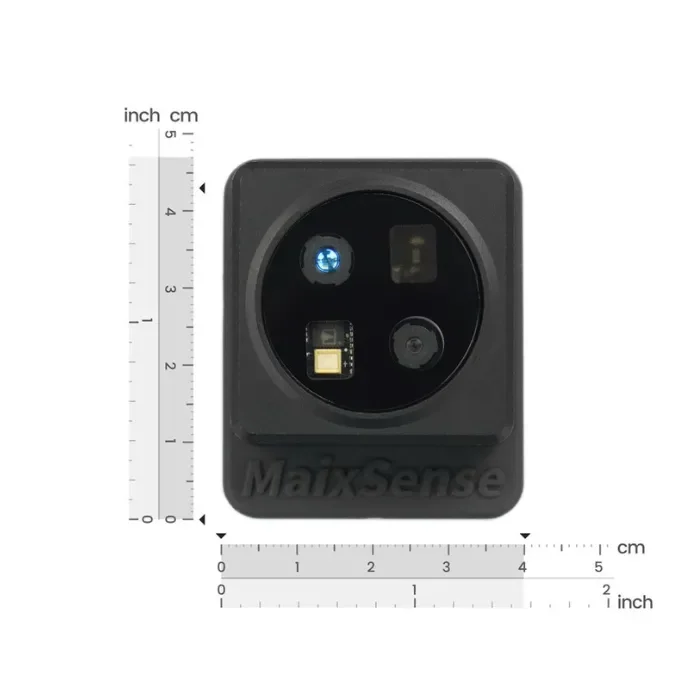
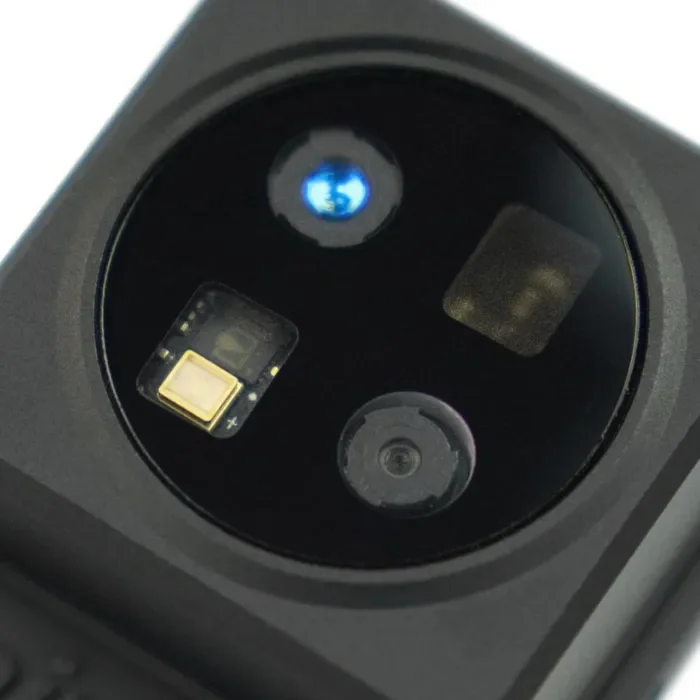
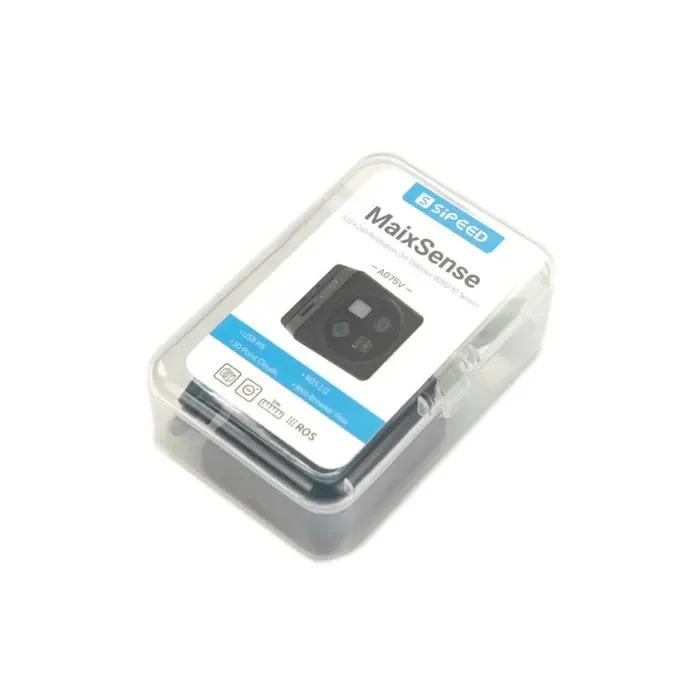
DFRobot RGB-D 3D ToF senzorová kamera kombinuje barevnou RGB kameru s hloubkovým senzorem Time-of-Flight v jednom zařízení s USB 3.0, které poskytuje synchronizované hloubkové mapy, bodové mraky a barevné snímky pro robotické aplikace založené na ROS. Díky oficiálním balíčkům ovladačů pro ROS1 (Noetic) a ROS2 (Humble/Iron) se snadno integruje do jakéhokoli ROS navigačního nebo SLAM stacku. Kompatibilní s NVIDIA Jetson Nano, Raspberry Pi 4 a standardními Linuxovými PC pro vnímání robotů v interiéru a 3D mapování.
Specifikace
- Technologie senzoru: Time-of-Flight (ToF) hloubka + barevná RGB kamera
- Hloubkový rozsah: 0,3 m až 5 m (typický rozsah pro interiér)
- Hloubkové rozlišení: Až 640×480 hloubkových pixelů
- RGB rozlišení: Až 1080p (1920×1080)
- Frekvence snímků: 30 fps hloubka + RGB
- Rozhraní: USB 3.0
- Podpora ROS: ROS1 (Noetic) + ROS2 (Humble/Iron)
- Výstup: Bodový mrak, hloubková mapa, RGB obraz, IR obraz
- Kompatibilita: Ubuntu, Raspberry Pi, Jetson Nano, x86 PC
- SDK: Open-source SDK s balíčky ovladačů pro ROS
Klíčové vlastnosti
- RGB-D senzor kombinuje barevný obraz a hloubková data v jednom zařízení
- Oficiální podpora ovladačů pro ROS1 a ROS2 — snadná integrace do jakéhokoli ROS robotického stacku
- Výstup registrovaných bodových mraků (3D) a hloubkových obrazů pro SLAM a navigaci
- Rozhraní USB 3.0 pro vysokorychlostní přenos dat s nízkou latencí
- Ideální pro navigaci robotů v interiéru, vyhýbání se překážkám a 3D mapování
- Kompatibilní s NVIDIA Jetson Nano a Raspberry Pi 4
- Open-source SDK s Python a C++ API
- Funguje s rviz2, MoveIt a Nav2 ihned po vybalení
Aplikace
- Navigace robotů ROS a autonomní plánování tras
- 3D SLAM mapování v interiéru
- Detekce a vyhýbání se překážkám pro mobilní roboty
- 3D rekonstrukce a mapování scén
- Rozpoznávání gest a interakce člověk-robot
- Detekce objektů s hloubkovou segmentací
- Udržování výšky dronů a detekce země
- Automatizace skladů a logistiky
Balení obsahuje
- 1× DFRobot RGB-D 3D ToF senzorová kamera
- 1× USB 3.0 kabel
- Poznámka: Ovladače ROS a SDK jsou dostupné na GitHubu. Hostitelský počítač se prodává samostatně.
Často kladené otázky
- Otázka: Které verze ROS jsou podporovány? Odpověď: ROS1 (Noetic) a ROS2 (Humble a Iron) s předpřipravenými balíčky ovladačů.
- Otázka: Funguje na Raspberry Pi 4? Odpověď: Ano — použijte USB 3.0 porty pro dostatečnou šířku pásma. Pomoci může i napájený USB 3.0 hub.
- Otázka: Jaký je minimální hloubkový rozsah? Odpověď: Přibližně 0,3 m (30 cm). Předměty blíže nemusí být detekovány přesně.
- Otázka: Mohu získat barevné bodové mraky? Odpověď: Ano — SDK poskytuje registrované RGB-D bodové mraky, kde každý 3D bod má hodnotu RGB barvy.
- Otázka: Je vhodná pro venkovní použití? Odpověď: ToF kamery jsou ovlivněny silným IR zářením (přímé sluneční světlo). Primárně jsou určeny pro použití v interiéru.
Recenze
Zatím zde nejsou žádné recenze.