MATEK H743-SLIM V4 – Výkonný STM32H743 řídicí systém pro ArduPilot, Betaflight a INAV
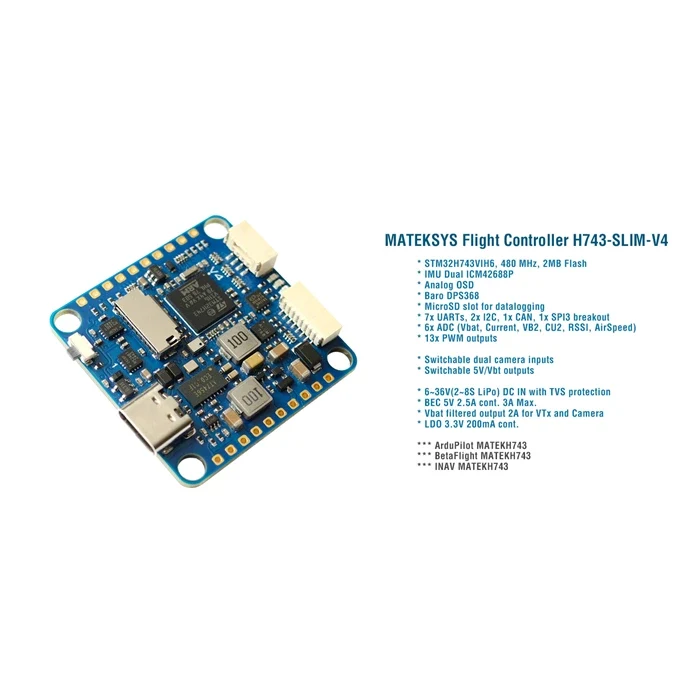
MATEK H743-SLIM V4 je kompaktní řídicí jednotka dronu třídy H7 určená pro pokročilé FPV, dlouhý dosah a vlastní UAV platformy, které potřebují více výpočetního výkonu a vstupů/výstupů než základní F4 desky. Založená na STM32H743VIH6 běžícím na 480MHz kombinuje dvojité IMU ICM42688P, barometr DPS368, analogové OSD AT7456E, vestavěné MicroSD logování blackboxu a bohatou sadu UART, CAN, I2C, SPI, ADC a PWM zdrojů v čistém formátu 30,5 x 30,5 mm pro montáž.
Tato verze V4 je obzvlášť atraktivní pro stavitele, kteří chtějí moderní letový systém s lepší správou napájení na palubě a lepší ochranou vstupů. MATEK zvýšil 5V BEC na 2,5A trvale, zvýšil filtrovaný VBAT výstup na 2A pro zátěže VTX a kamery, přidal ochranu TVS na vstupní napájení a zachoval podporu flexibilních firmware jako ArduPilot, Betaflight a INAV. Přirozeně se hodí k navigačním doplňkům jako Mateksys GNSS M9N-5883 nebo Mateksys GNSS M10Q-5883 a může být integrován do širších napájecích systémů s Mateksys 5/12V Power Distribution Board (PDB).
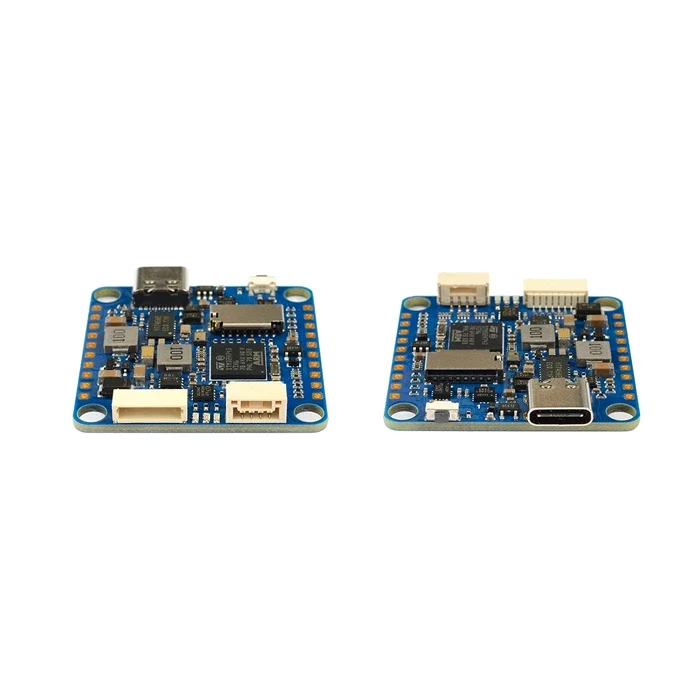
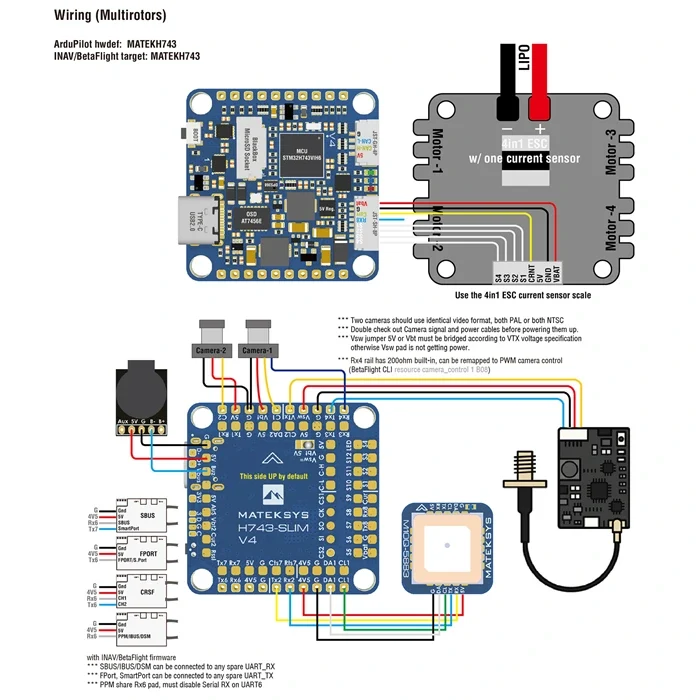
Pro integrátory stavějící kompaktní rámce nabízí H743-SLIM V4 také praktické výhody v uspořádání: USB Type-C, CAN port na JST-GH, JST-SH 8pin kabel pro hlavní napájení a PWM výstupy, přepínání dvou vstupů kamery a 13 PWM výstupů včetně LED plošky. Pokud ověřujete hardware pro navigaci dronů nebo porovnáváte autopilotní systémy, tato deska dobře ladí s platformami jako Radiolink M8N SE100 GPS modul a kompletními sestavami UAV jako ZD850 open-sourced drone. Oficiální hardwarové reference, poznámky k firmware a mapy plošek jsou k dispozici na produktové stránce MATEK H743-SLIM V4.
Technické specifikace
| Parametr | Hodnota |
|---|---|
| MCU | STM32H743VIH6, 480MHz, 1MB RAM, 2MB Flash |
| IMU | Dvojitý ICM42688P |
| Barometr | DPS368 |
| OSD | AT7456E na SPI2 pro analogové video OSD |
| Blackbox | Slot pro MicroSD kartu |
| UARTy | 7 UARTů: 1, 2, 3, 4, 6, 7, 8 s vestavěnou inverzí |
| I2C | 2 sběrnice |
| CAN | 1 CAN port přes JST-GH 4pin konektor |
| SPI breakout | 1 SPI3 breakout |
| PWM výstupy | 13 výstupů včetně LED plošky |
| ADC vstupy | 6: VBAT, Proud, RSSI, Analogová rychlost vzduchu, Vbat2, Cur2 |
| USB | USB Type-C, USB 2.0 |
| Napájení | 6V-36V, 2S-8S LiPo, s ochranou TVS |
| BEC 5V výstup | 2,5A trvale, 3A špičkově |
| 3,3V LDO | Maximálně 200mA |
| Filtrovaný výstup | Přepínatelný filtrovaný výstup 5V nebo VBAT, až 2A pro VTX a kameru |
| Monitorování napětí | Pájecí ploška Vbat2 podporuje až 69V s vestavěným děličem |
| Statický odběr | Přibližně 200mA při 5V s Betaflight, 150mA při 5V s ArduPilot |
| Vzor montáže | 30,5 x 30,5 mm, 4mm otvory s průchodkami na 3mm |
| Velikost desky | 36 x 36 x 5mm |
| Hmotnost | 7g |
| Podpora firmwaru | ArduPilot, Betaflight, INAV |
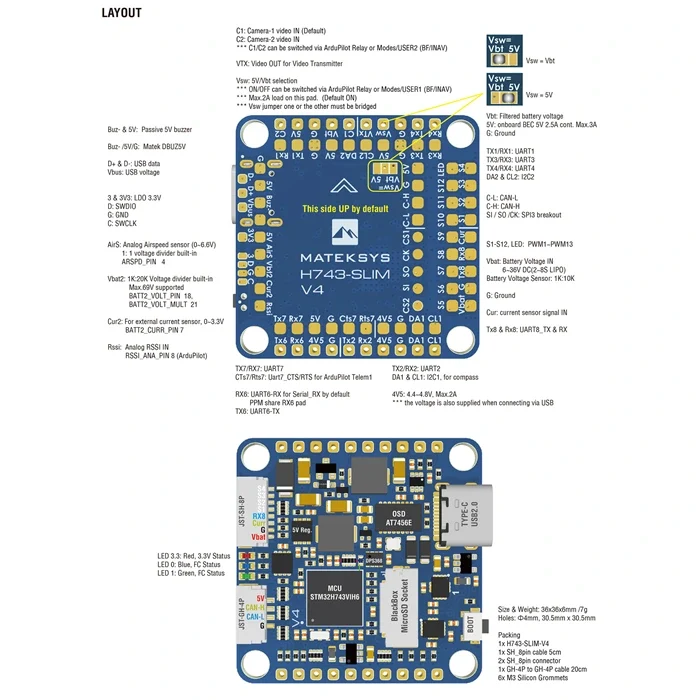
Rozložení desky a průvodce popisky
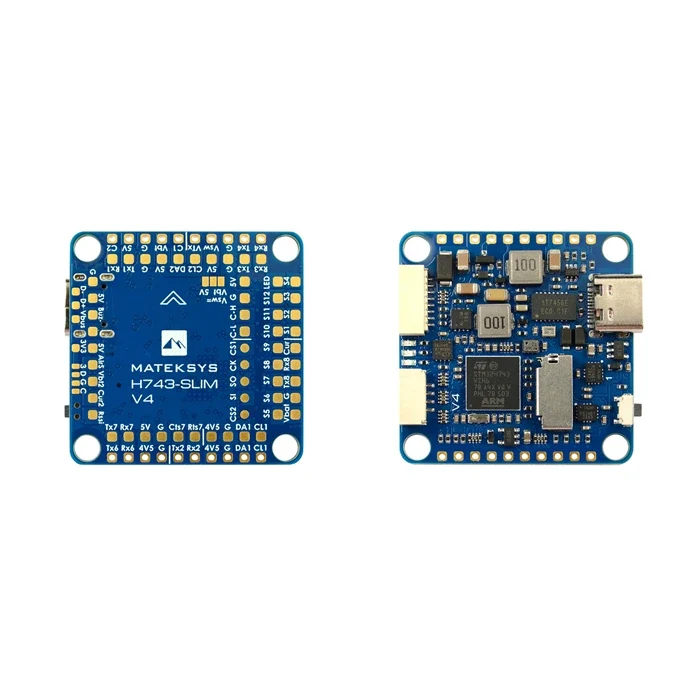
- USB Type-C – Hlavní kabelové připojení pro nahrávání firmwaru, nastavení, přístup k CLI a ladění parametrů z PC.
- JST-SH 8pinový port – Přenáší VBAT, zem, vstup proudu, RX8 a čtyři signály pro serva nebo motory pro kompaktní zapojení s kabeláží.
- JST-GH CAN port – 4pinový konektor pro periférie DroneCAN jako GNSS, kompas a další CAN uzly.
- UART vstupy – UART1, 2, 3, 4, 6, 7 a 8 jsou přístupné pro GPS, přijímač, telemetrické rádio, DJI OSD přenos a doprovodné periferie.
- I2C vstupy – K dispozici jsou dvě I2C sběrnice pro digitální senzory rychlosti vzduchu, kompasové moduly a pomocný navigační hardware.
- SPI3 rozhraní – Užitečné pro integrátory, kteří potřebují další rozšíření periferií nad rámec vestavěných senzorů a OSD.
- ADC vstupy – Vyhrazené analogové vstupy podporují napětí baterie, proud, RSSI, analogovou rychlost vzduchu a sekundární monitorovací kanály.
- LED výstup – Jeden z PWM výstupů může řídit adresovatelné nebo stavové LED podle konfigurace firmwaru.
- Dvojitý přepínač kamer – Deska podporuje dva analogové vstupy kamer s možností přepínání pro flexibilnější FPV workflow.
- Filtrovaný výstup napájení – Přepínaný 5V nebo filtrovaný VBAT výstup může napájet kameru nebo VTX, ale celkový odběr proudu by měl zůstat v publikovaném limitu 2A.
Scénáře použití
1. Test USB MAVLink spojení s ArduPilot
Tento Python skript potvrzuje, že řídicí jednotka je
Recenze
Zatím zde nejsou žádné recenze.